想像把一條薄帶逐漸壓縮,它便由平直變成彎曲,再形成某種摺疊形狀。數值最佳化器找到一條漂亮曲線;換一個初值,又找到它向下翻轉的版本。多跑幾十次以後,大部分結果都回到同一對形狀。這樣是否就能說,重要的平衡都已經找到了?
這句話其實混合了三個不同問題:我們是否找到最低能量?是否找到每一個局部穩定的形狀?是否找到那些不穩定、卻可能把穩定形狀分隔開的平衡?一種算法可以很好地回答前兩個問題,卻本來就不適合回答第三個。反過來,方程求根器即使找到很多新曲線,也可能沒有增加任何一個穩定態。
分清這些問題,並不只是用字講究。如果一幅圖用來解釋「系統會選擇哪種形狀」,只有一對谷底,與同時存在兩對谷底,是不同的景觀。第二對可以是亞穩定態:在附近的小擾動下仍然穩定,但能量不是最低。真實實驗能否把系統送進那個谷底,則還要看加載歷史、外力、耗散與擾動。單次靜態最小化沒有提供這些資訊。
本研究重新檢視一個降階摺疊能量,並不是發明新的 continuation 或 deflation 理論。消去已知解的 deflation、偽弧長延續,以及系統地探索解景觀,早已有數學與力學研究 [1–8]。比較有價值的問題,是同一個指定模型中,逐點最佳化保留了甚麼;加入分支觀點後,又有甚麼資料能在殘差、穩定性和離散化核對之後留下來。
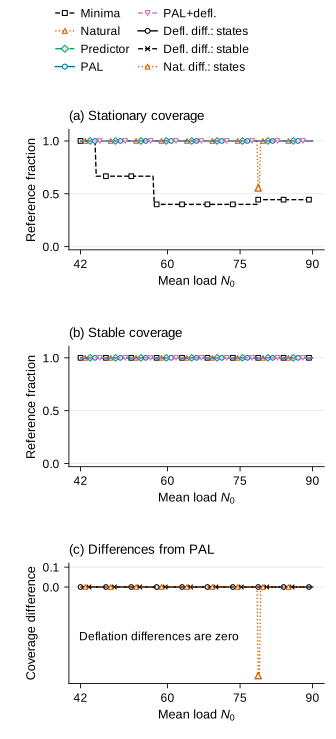
首輪比較先給出一個有用的負面結果。在載荷 42 至 60 的 73 個位置,獨立多初值最小化已經覆蓋兩套非線性參數的所有穩定參照態。延續方法補回部分最佳化輸出未出現的 stationary states,但額外的 deflation 搜尋沒有新增通過驗收的根。這些結果並不支持「最佳化器漏掉穩定摺疊」的說法。
之後,兩模態的獨立計算指出一個更值得測試的區域:其中一套參數在更大載荷下會出現另一對極小值,同時出現混合模態鞍點;另一套參數在選定窗口內卻沒有同樣變化。把異質載荷圖案稍為平移,又會改變這個次級事件。這提供一個受控的亞穩定性與分支搜尋問題,而不是推翻早前的負面結果。
擴展比較固定兩套非線性係數、兩種模態數和四個載荷相位,共十六個設定;每個設定在載荷 42 至 90 的 193 個切片上評估。使用固定的主初值集,所有受測流程均找回全部穩定參照態。真正有資訊的差別,是舊式延續失去部分 stationary 覆蓋、較少純隨機初值漏掉極小值,以及增加形狀模態後,原有家族的穩定分類改變。
項目簡介提供較短的摘要。先前的摺疊文章則介紹用弱機械異質性調整形狀的動機。需要特別留意:舊研究與這個小型基準的非線性係數不同,不能把它們的數字直接當成同一個模型。
停在原地,不一定是停在谷底
可以先想像一個平滑的山地表面。在谷底,向任何足夠小的方向走都要上坡。在山口,往一個方向走要上坡,往另一個方向走卻會下坡。在山頂,很多方向都可以下降。這三類位置的第一階導數都可以是零,因此「梯度很小」沒有把它們分開。
若能量寫成 ,向量 描述形狀,參數 描述壓縮載荷,平衡方程與 Hessian 是
Hessian 描述局部曲率。所有特徵值都嚴格為正,表示任何足夠小的可容許方向都會增加能量,因而得到嚴格局部極小值。只要有負特徵值,就有可以下降的方向,不能算作嚴格極小值。Morse index 是負特徵值的個數;index-1 鞍點只有一個局部下降方向。特徵值接近零時,二次近似變弱,也往往正是分支結構可能改變的位置。
這個分類是局部的,而且依賴選定的模型空間。在四個形狀座標中能量都向上彎,不代表連續梁的每一種位移方向都已經檢查過。它也沒有指定真實材料的耗散方程,因此不能直接宣稱試件一定會沿某條時間軌跡走到這個位置。
Newton 求根和能量最小化在這裏有不同目標。Newton 只要求方程的殘差接近零,沒有責任排除山口或山頂。最小化則通常會離開鞍點,因為那裏存在下降方向。不過,如果初值剛好是 stationary state,或算法一直留在某個對稱子空間,最小化器仍然可能回傳一個不穩定平衡。
平直狀態就是一個很好的控制。這個偶能量中的原點永遠是平衡。第一次失穩後,它變成鞍點;但零向量初值仍然可以令軟件回傳原點,而且殘差完全為零。如果只看軟件的成功旗標,就會把本不存在的穩定分支加進圖中。可是,正確地把它從極小值清單移除,也不等於證明最佳化器從未回傳過它。
這個差別會影響覆蓋率的分母。比較所有已驗證輸出時,原點是其中一個 stationary state;比較嚴格極小值時,失穩原點必須排除。不能先把鞍點刪走,再用剩下的極小值清單證明算法「漏掉了大部分平衡」。我們應該保留兩份不同用途的結果,讓每個比率回答清楚的問題。
先寫清楚能量,再談形狀
形狀定義在無量綱區間 ,以 sine-Galerkin 模態表示。正弦基底令兩端位移為零;它指定的是一個降階的可容許形狀空間,不是一套已校準的組織力學模型,也不是幾何完全非線性的細桿方程。
彎曲項懲罰曲率,二次基底項懲罰位移。壓縮載荷則透過負的斜率平方項降低能量,令平直形狀有機會失穩。兩個正的四次項限制振幅與斜率,避免能量在壓縮作用下無限制下降。 控制振幅的非線性增硬, 控制斜率的增硬;它們的相對大小可以改變後來的景觀,即使最初失穩的載荷完全一樣。
異質性由兩個預先指定的場引入:
固定數值是 、、 和 。第一輪使用零相位。相位擴展固定 ,令 分別為 。它們表示同一個異質圖案的平移,不是從材料試驗估計出的隨機缺陷。平均載荷 在圖中標為 ,與空間場 區分。
非線性係數有兩套,分開研究。小型基準用 ,早前形狀引導研究用 。在原點,四次項對 Hessian 沒有貢獻,所以兩套模型可以共享線性失穩載荷,卻在有限振幅下出現不同穩定構型。如果把兩套係數混在同一條結果線上,便會刪去這個比較真正想看見的非線性差異。
把積分計算完,能量可寫成 。矩陣 對載荷是仿射的, 是四次齊次形式。這讓我們有一組不依賴求解器停止旗標的恆等式。把平衡方程左乘 ,可得
當四次形式為正,每個非零平衡的能量都為負。因此「能量低於平直狀態」並不能把極小值與鞍點分開。同樣,徑向曲率為正,也不排除角向的下降方向。這些恆等式的價值,正是揭示一個看似合理的捷徑其實不成立:降低了能量的根,未必就是穩定形狀。
兩個模態,讓我們真正枚舉所有根
兩模態係數可以記作 。以下暫用 表示這兩個形狀係數,把 留給薄帶上的位置。零相位時,平衡方程簡化為
其中
這個代數結構提供有限維度內的完整控制。原點一定存在。當相應二次係數為負,便有兩個正負軸向根。混合根則由一個二乘二線性系統求出兩個振幅平方;只有兩者都為正,才得到實數形狀。每組可行的混合振幅會產生四個符號組合。
這不是把初值排得很密,再宣稱搜尋已經完整。根的枚舉沒有讀取任何最佳化或延續結果,因此可以在評分時指出求解器漏掉的根,而不用先把那個答案塞給求解器。反過來,即使嘗試幾百個隨機初值仍沒有新根,也只是一項有限搜尋結果,不是沒有其他根的證明。
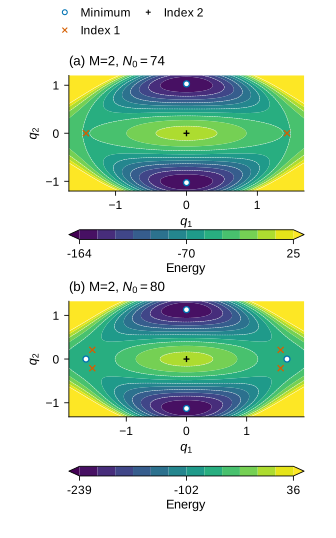
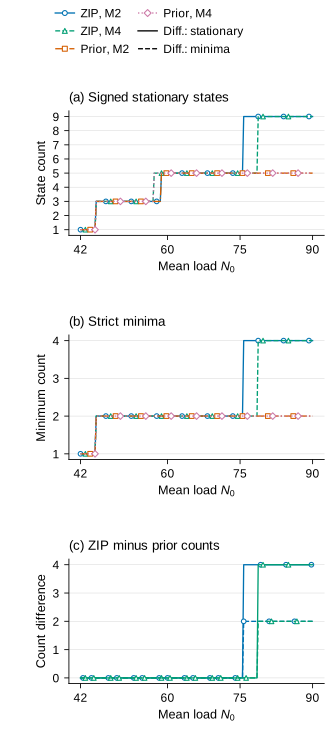
在最初的載荷窗口中,帶符號 stationary state 的個數依序由一個變三個,再變五個;嚴格極小值則由一個變兩個,之後保持兩個。兩個原點失穩事件約為 和 。正好在事件上,根會合併,Hessian 出現零特徵值,應保留退化分類,不能強迫它等同前後任一側的嚴格極小值。
四模態的參照具有不同地位。它是所有通過驗證的搜尋結果之聯集。覆蓋率等於一,只表示方法找回聯集中的每個參照態,不表示數學上所有解都已被找出。增加模態可能引入尚未發現的家族,也可能令原來的極小值失穩。兩模態完整枚舉是算法的獨立控制,不是四模態完整性的定理。
這個區分也影響結果圖的視覺設計。如果兩種模態數都畫成相同顏色的「完整解數」,讀者容易把兩者當成同一種證據。因此圖中必須清楚標示完整代數控制和經驗參照,同時把穩定態與所有 stationary states 分開。更大的數字並不自動表示更有物理價值。
更大的載荷,帶來更有用的測試
零相位兩模態基準在 有一個次級事件。在它之前,第一模態軸向的正負兩態仍是鞍點;在它之後,這一對變成局部穩定,同時出現四個混合模態的 index-1 鞍點。帶符號平衡數由五個變成九個,嚴格極小值由兩個變成四個。
這與「再找到兩個不穩定根」有本質差別,因為確實加入另一個局部穩定家族。不過,這個變化在所研究窗口內只出現在 係數中。舊研究的 兩模態設定直到載荷 90,仍是五個 stationary states、兩個嚴格極小值。非線性係數可以改變後期景觀,而不改變最初線性失穩的位置。
這個高載荷比較有特定目標,而不是任意把載荷、相位和材料參數全部鋪開。選定載荷上限為 90,在代表性高模態控制中仍早於下一個原點失穩。研究問題因而集中於前兩個主要家族附近的次級結構。不過,這個選擇本身沒有證明 90 以下不可能存在其他非線性分支。
有限振幅也帶來模型適用性的問題。隨載荷增加,形狀振幅和斜率會增大。降階多項式能量在數學上仍可以計算,卻不表示真實薄帶在那個振幅下仍滿足同樣的機械近似。因此除了根與能量,也要查看最大位移和斜率。這項研究核對的是指定能量,不是證明每個構型都能在組織或工程試件中實現。
平移圖案以後,哪些對稱性仍然存在?
零相位異質場保留空間反射對稱。把載荷圖案平移,通常會破壞這種反射;但不會破壞整體符號對稱,因為能量中的每一項仍然在 下不變。向上的形狀及其向下翻轉仍然具有相同能量。不能只因為使用「異質性」一詞,就假設所有對稱都消失。
在兩模態中,相位移動加入二次交叉耦合,令平衡方程變成
其中
這個控制仍然可以獨立計數。當 ,非零根不可能有 。令 ,消去振幅後得到
最多有四個實數方向,每個方向提供正負一對,再加原點。接近垂直的方向則改用倒數座標 ,避免第一個係數太小時的除法,把一個真實方向變成數值上不見了的根。兩個座標圖描述同一個代數問題,不是兩批隨機搜尋。
計數使用精確有理數根隔離,再以解析係數的向外區間核對。Sturm 符號變化可以計算多項式的實根數;區間版本則檢查這個數目對整個係數包絡仍然成立,而不只是對四捨五入後的中點成立。振幅平方的正性和 Hessian 分類還要另行檢查。接近根合併時,應保留未能解析的分類,而不是拿一份浮點根清單宣告完整性。
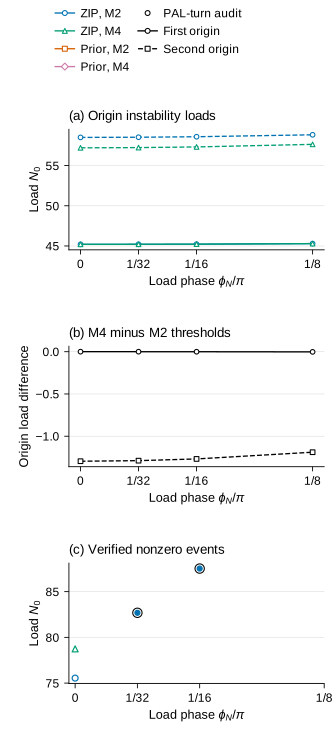
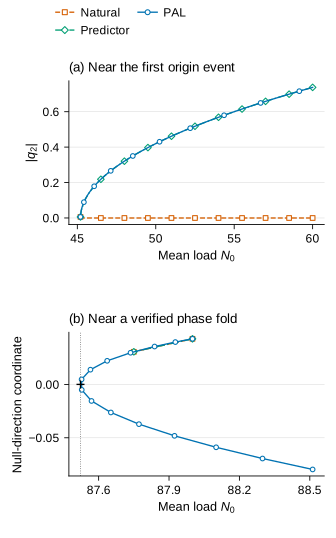
從已保存的偽弧長轉向狀態另作事件核對,兩模態折點在 時約為 ,在 時約為 。 的 193 個已取樣切片在載荷 90 以內沒有新增穩定家族。這些結論屬於指定的有限模型與取樣窗口,不能直接推廣至未測載荷,也不能當成增加模態之後仍保留的事件位置。
快速的共用事件掃描,最初沒有標出這兩個小相位折點。它以絕對值小於 5 的 Hessian 特徵值觸發細化,但最接近事件的已取樣值仍約為 14 和 29。即使保存的分支已經轉向,較粗的觸發條件仍可能漏報。補充核對使用既有軌跡,沒有把新事件答案倒灌成搜尋初值,也沒有改寫原有覆蓋率。事件偵測是否成功,與根是否被找回,應當分開報告。
小相位比很大的相位更有資訊,原因也在這裏。若一開始只比較零和很大的平移,新的穩定家族可能已經移到窗口外,便看不見原來事件如何展開。選定幾個小偏移,再加入窗口內沒有次級事件的對照,能同時檢驗機制和負面結果,而不預設每種異質性都一定增加多穩態。
穩定態變多,不等於最低能量換了人
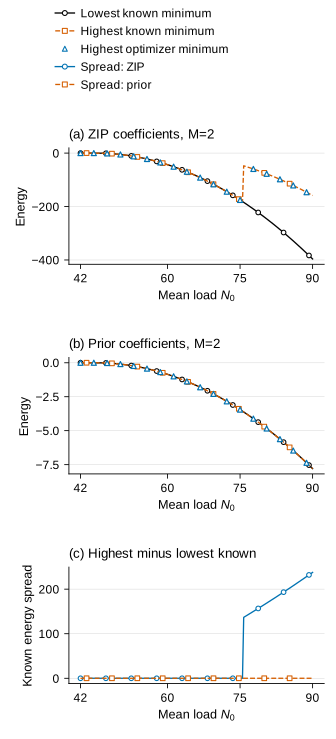
在零相位、兩模態、 的載荷 80,第一模態極小值的能量約為 ,第二模態極小值約為 。到載荷 90,兩者分別約為 和 。新家族雖然局部穩定,仍然位於較高的能量。
只顯示最低能量的圖,因而仍會選較深的家族;記錄所有嚴格極小值的圖卻已經改變。圖 4 的最高極小值曲線,是對當時存在集合取包絡:新家族加入時,它可以跳變,但不是沿同一連通分支的能量不連續。若想描述可能的轉換,則還需要鞍點與路徑。這幾幅圖回答不同問題,不能只因為它們選出的「重要狀態」不同,就視為計算互相矛盾。
「最低能量」本身也需要研究範圍。在兩模態,完整枚舉讓我們能比較所有 stationary states,而能量的 coercivity 確保全域最小值存在。在四模態或十二模態,搜尋聯集通常只給出最低的已知能量。沒有全域最佳化下界或完整枚舉,便不應刪掉「已知」兩字。
亞穩定也不等於在實驗中長期停留。它表示足夠小的擾動會在局部增加能量,但較大的擾動可能越過谷壁。停留多久,需要動力與隨機擾動假設;靜態 Hessian 不會直接給出等待時間分布或外力加載方案。在這篇文章中,局部穩定性是能量景觀的性質,不是材料耐久或轉換速度的量測。
不同流程,取得資訊的方式並不一樣
獨立 multistart minimization 在每個載荷重新做能量最小化,不知道上一個載荷的形狀。這很適合作為逐點形狀圖的基準,也避免在審核時偷偷把分支資訊交給原來沒有使用這些資訊的最佳化流程。每個負載點的初值和結果都應獨立保留。
Natural continuation 則把已知平衡帶到下一個載荷。較強的版本先由切線方程預測形狀改變:
Hessian 可逆時,這給出一階預測,再用 Newton 修正。在分岔附近,反矩陣變得病態;在折點,載荷甚至不再是沿分支前進的良好座標。只收緊求根停止門檻,無法解決這個幾何問題。如果分支在載荷方向轉回去,固定「下一個更大載荷」便不是正確的前進方式。
偽弧長 continuation 把形狀和載荷一同當成未知量。預測器在放大後的空間沿切線前進,再用一條超平面條件選出附近平衡。載荷座標可以轉向,分支仍然沿弧長繼續。這是既有數值分析工具,不是新的力學機制。近期的 deflation 與弧長研究也已涵蓋多參數問題 [4]。
Deflation 則修改求根方程,讓算法不容易再次收斂到已知根。若 是已找到的狀態,一個帶 shift 的乘子可概括為
這個方程的 Jacobian 包含乘子的導數,只把原 Hessian 乘上那個 scalar 並不完整。修改後的殘差很小,也不能取代原始梯度的檢查 [1]。已知根附近的奇異性、重複根、溢位和失敗嘗試都需要留下,不能只保留最後幾條好看的曲線。
延續方法共用 ordinary-root anchors 和分支切換候選。獨立枚舉只在搜尋完成後用來評分,不提供初值。Deflation 流程要包括它取得既有分支資訊所需的延續工作,再加額外搜尋。若給它更多答案和計算,卻宣稱是同成本比較,便會混淆資訊優勢與算法本身的效果。
擴展比較保留這個負面結果。五種流程在全部十六個設定均找回每個穩定參照態。切線預測 natural、偽弧長及加入 deflation 的流程,同時找回全部 stationary 參照。只有舊式 previous-state natural,在小型基準零相位四模態出現最低 5/9 的 stationary 覆蓋,但穩定態仍全數找回。額外 deflation anchor 搜尋在 16,384 次嘗試中沒有接受新根,也沒有在偽弧長之上增加根。這是已有良好初值問題的證據,不是「deflation 一般沒有用」;不連通梁分支的研究,早已展示搜尋裝置可以在別的問題中發揮作用 [2,5]。
初值也是研究設定的一部分
初值並不中立。在零相位兩模態系統,一個座標軸初值位於不變子空間,可能直接通往某個家族;普通隨機初值卻未必容易進入。相位平移加入交叉耦合後,同一個向量便不再定義不變方向。因此「每種方法都用了相同數量初值」,仍不足以說明提供了甚麼資訊。
主設定使用 128 個固定物理座標初值,包括原點、正負座標方向和固定亂數的其餘向量。較小的前綴預算,檢查方法是否需要耗盡整批初值才恢復某個家族;擴大的初值集及額外固定亂數組,則檢查結論是否依賴某一批幸運樣本。這些抽樣組必須事先定義,而不是看到漏根後一直改 seed。
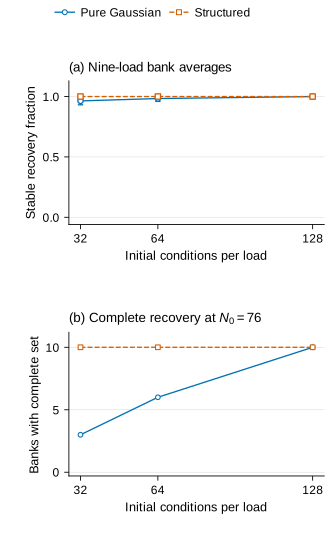
零相位兩模態控制在載荷 76,已經有四個嚴格極小值。只用高斯亂數初值時,32 個起點在十組初始化中只有三組找齊四態;64 個起點有六組;128 個起點則十組全數找齊。包含結構化方向的初值集,在這三個預算都是十組全數找齊。這十組是同一個能量問題的初始化重複,不是十件材料試件,也不是十個獨立物理系統。
未找齊的集合也有差別。32 個起點有四組漏掉整個較高能量符號軌道,三組只漏一個夥伴;64 個起點則分別是一組及三組。這些是兩模態的遺漏,不能當成穩定高模態家族的證明。
在載荷 80,同樣三個預算的純高斯初值,分別有 8/10、9/10、10/10 組找齊全部極小值。未找齊的初值組,只漏掉一個符號對稱夥伴,不是整個亞穩定家族;兩個對稱軌道都已經有代表。較高能量的一對在這個載荷,也修正為十二模態嚴格極小值。這是局部高模態重解,不是十二模態初始化實驗;未完整回收的帶符號狀態,屬於指定細化後仍保留的家族。
固定的主初值集同樣找回新增的一對。因此結果不是「multistart 必然漏掉亞穩定態」,而是較少的純隨機起點可以漏掉已驗證的極小值;適量的結構資訊或較大預算,在這個控制中便能修補。只呈現成功的 128 起點結果,會遮住初始化的差異;只呈現小預算失敗,卻會不公平地忽略較強的基準。把兩者一起展示,才知道改進到底來自新的求根算法,還是原來方法的資訊與預算。
如果一百個起點走到較深的谷底,兩個走到較高谷底,這個比例首先表示「在指定初始化分布與算法下的回收機率」。它不是自動得到的物理 basin volume。真實吸引域需要一條動力學、一個度量,以及實際擾動的分布。數值最小化器內部的步長、預條件和線搜尋,不會自行變成材料的耗散機制。
失敗也要按相同原則處理。有些軟件回傳點看似接近根,卻未達到原始梯度門檻,不能算作接受的狀態。有時成功旗標為假,點的原始殘差卻已經通過。接受規則應由事先定義的數學檢查決定,而不是挑選最配合故事的軟件標籤。
部分具有正 Hessian 的最佳化回傳點,可以從同一位置作精度用途的求根 polish;額外計算必須計入。對不定 Hessian 的回傳點,不會再用求根把它變成極小值;更不會讓枚舉答案提供一個缺失狀態。因此基準應稱為「最小化加已披露的平衡精度修正」,而非完全未處理的原始軟件輸出。
在首輪範圍,這個基準已覆蓋所有穩定參照。擴展到亞穩定家族,是測試另一個較困難區域,不會倒過來把原來的完全覆蓋改寫成失敗。一個同樣有價值的結論,可以是適量的結構化 multistart 已經足夠,而更複雜的方法主要補充不穩定景觀。
根正確,也可能追錯分支
首輪的追蹤壓力測試,從第一次失穩後很小的非零分支開始。在四模態,這個狀態確實滿足平衡,但振幅仍然很接近零。只用上一步狀態作自然載荷修正,可能隨載荷增加走回平直原點。原點殘差仍然為零,所以只看平衡殘差,完全察覺不到分支身份已經丟失。
在兩個測試過的 natural 步長中,這個情況都發生;偽弧長卻保留了非零分支。不過,natural 的整體負載切片覆蓋仍是完整,因為其他 anchors 找到了那些狀態。「每個切片都有找到」與「這條軌跡始終留在原來分支」,因而是兩個不同結果。
擴展比較同時加入切線預測的 natural 基準。如果只拿偽弧長與較弱的 previous-state 修正比較,就會把優勢誇大。原有失敗軌跡仍然保留,因為它清楚展示了失敗機制;較強版本則回答普通延續工具是否已足以修補這個問題。
非零分支的次級對稱事件,又需要另一個注意事項。控制新方向振幅的有效 cubic,不只是把零特徵向量放進正四次能量得到的值。其餘座標會隨新方向增大而鬆弛;消去這種鬆弛,可能令有效 cubic 為負,即使整個四次能量仍然是正的。
在兩模態高載荷事件中,這個係數是 。它解釋為甚麼混合鞍點出現在原軸向家族變得局部穩定的一側。把原點 pitchfork 的正 cubic 公式直接搬來,就會在錯的一側生成初值。這是分支切換推導的問題,不能靠換 seed 或一直放寬容差來補救。
相位不完整對稱時的折點,需要同時滿足零梯度、單一 Hessian 零方向,以及該方向下非零的載荷與非線性係數。附近通過驗收的狀態,再提供局部數值證據。這些檢查可以支持一個局部事件,卻沒有證明那個小鄰域以外不存在其他根或不連通成分。
積分誤差,也能看起來像模型變化
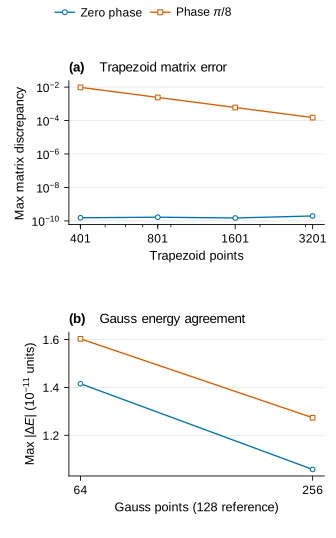
能量含有積分,數值積分便是其實作的一部分。零相位時,integrands 是有限個 cosine 組合;在充分解析的均勻網格上,梯形法有這個問題特有的 roundoff 級精確性。因此 201、401、801、1601 點得到幾乎相同結果,並不令人意外。
非零相位加入 sine 成分,卻不再享有同樣的特殊精確性。兩模態 off-diagonal coupling 是敏感的例子:在載荷 80、相位 ,801 點梯形近似與解析值相差約 。相對某些對角元素,這個誤差很小;但相對 的原始梯度接受門檻,卻不能忽略。
在分岔附近,小係數誤差還可能移動事件位置,或改變小 Hessian 特徵值的符號。一幅平滑而漂亮的分支圖,因而可以很準確地解出「另一個數值能量」。Newton 收斂本身,分不清我們原先指定的積分與它的近似實作。
相位比較以 Gauss 積分作主要能量,另外檢查不同 Gauss 點數。梯形法則保留為收斂實驗,不再稱為所有相位都精確。兩模態解析係數提供另一個獨立目標,讓積分誤差和求根誤差不會互相掩護。
如果一個數值能量與解析模型不相容,完整控制便不能只因為四捨五入係數有漂亮根清單而算通過。解析根數、重建誤差與數值模型相容性,分別是三個要求。這個習慣不限於梁模型:應核對自己原來要解的方程,不只是自己選擇的求解器。
增加模態,連穩定的意思都會改變
四個係數比兩個描述更豐富的形狀,但兩者都不是完整連續梁。新增模態提供額外能量下降方向;一個在受限空間中的極小值,可能在更大空間變成鞍點,即使兩條畫出來的曲線看似很接近。形狀相似與穩定分類相同,需要分開核對。
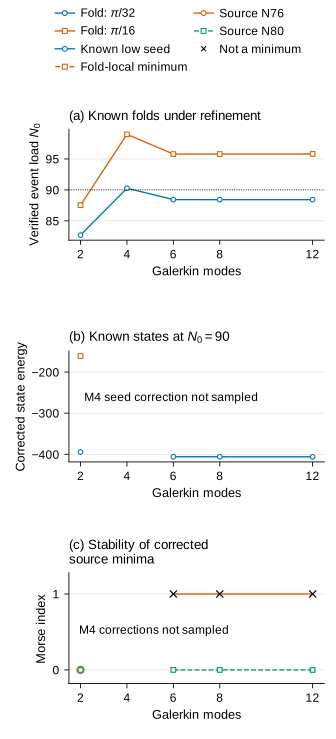
首輪零相位細化已經顯示可以量度的變化。第一個原點事件由四模態約 移至十二模態 ;第二個由 移至 。在載荷 60,較深的 極小值能量由 變成 。
這些不是數值積分造成的差異,因為獨立積分的能量一致得多;它們來自可容許形狀空間改變。一個家族可以在細化後仍然存在,能量和事件位置卻改變得足以影響定量結論。說「形狀仍然差不多」,不能代替誤差大小的報告。
高載荷比較也包含獨立細化,不能把 onset 附近的小截斷效應當成大振幅誤差上界。把四模態係數補零,再作高模態 Newton 修正,只檢查附近是否找到一個高模態平衡;它沒有枚舉每個高維家族。初值病態時,修正甚至可能走到另一個已存在的狀態。
零相位的次級事件,由兩模態約 移至四模態 ,十二模態則為 。這不是只有小數點後的偏移。在載荷 76,兩模態新出現的那對極小值,經十二模態修正後是 index-1 鞍點;到載荷 80,同一對仍然保持極小值。若只採用兩模態,在 76 便會錯把高模態仍可下降的形狀當成亞穩定態。形狀曲線接近,沒有阻止穩定性的定性改變。
相位事件也顯示窗口邊界的限制。在 ,四模態細化折點約為 ,剛好在上限之外;六、八、十二模態則回到約 ,位於窗口內。 的十二模態折點約為 ,仍在窗口之外。事件「有沒有出現在 90 之前」會隨截斷改變。四模態發現聯集中沒有新家族,不足以證明家族不存在;兩模態的完整控制,也不足以證明它在更大空間穩定。
因此紀錄需保留原初值、修正後向量、殘差、Morse index、能量和幾何量。所謂持續存在,應比「又有一個根通過驗收」更具體:形狀與低模態投影仍需與原家族建立合理連繫。如果穩定性改變,或無法追蹤到對應狀態,那也是研究結果,而不是應該刪走的壞點。
形狀的 extrema 個數同樣需要明確慣例。在固定網格以突出度門檻計峰,是可重現的幾何描述,但不是解析曲線所有極小波動的完整定理。峰的位置、振幅和斜率應一同提供,讓讀者分辨計數改變代表重要的形狀重組,還是某個小特徵剛好跨過偵測門檻。
少解幾次方程,不等於研究一定較便宜
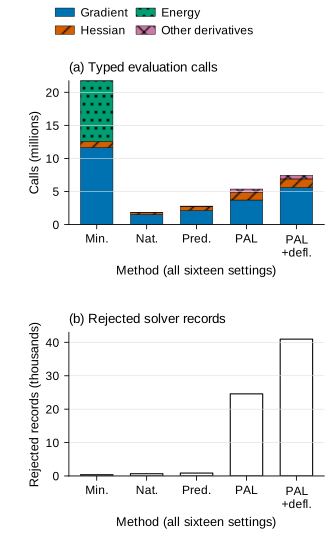
逐點 multistart 會在每個載荷付出很多能量與梯度評估。延續有已知根以後,可以重用狀態和切線,通常需要少一些求解工作;但尋找 anchors、掃描事件、切換分支,以及把軌跡採樣回共同負載網格,也有成本。
Deflation 另外增加求根嘗試和乘子導數。一個最後沒有新增根的流程,仍可作為有價值的穩健檢查,但不能稱為速度改善。反過來,少解很多 nonlinear systems 的方法,也可能花更多時間組裝或分解較難的矩陣。計算次數與總成本,不是同一個量。
比較因此記錄能量、梯度、Hessian 與載荷導數評估,再報告實測求解時間。每種取得共用資訊的延續流程,都要支付那部分發現成本;deflation 包括此前的偽弧長工作。事件鄰居驗證和重試也保留,不會把它們任意排除,或同一段時間算兩次。
保存的 solver records 是計算核算項目,不是字面上「解了多少次不同的非線性方程」。其中可以包含整段追蹤摘要、重試或切線評估。較適合比較的是明確種類的能量、梯度與矩陣工作,再配合實測時間;不能只把紀錄行數當成一個等價成本單位。
這些是透明的工作摘要,不是相同預算下的效率定理。各流程解的子問題不同;分支切換候選的構造、特徵值問題、分類、作圖和部分張量組裝也在求解器計數之外。時間還受硬件和函式庫影響。完整重複運算重現了科學摘要;實測時間則分開處理,不要求執行秒數完全一致。
鞍點對轉換有甚麼提示,又缺少甚麼?
Index-1 鞍點有一個局部下降方向,因此可以作為轉換候選。沿該方向正負兩側稍為擾動,再作最小化,有機會走到不同且已驗證的極小值。這檢查了一個局部能量下降位移,以及兩個候選終點。
它沒有重建連續物理軌跡。最佳化算法可以跳步、使用非物理的度量,或沿一條不是 minimum-energy path 的路走。鞍點能量減去極小值能量,因而不會自動等於控制真實轉換的 activation barrier。
更強的研究要指定動力或路徑原則,追蹤連續連接,驗證終點收斂,再獨立細化路徑。也可能需要降階能量以外的幾何與材料核對。已有機械景觀研究結合不同層次的證據 [6,7];條件式的解景觀理論亦有自己的假設,退化分岔點並不會自動滿足 [8,10]。
這裏的靜態比較不跨過那條界線。鞍點確實補充景觀結構;它是否控制切換,仍是一個需要另外證據的科學問題。保持這個區分,可以讓負面結果和新分支同樣有資訊,而不用把每一個發現都包裝成物理機制。
結論:先問這次計算得到哪一幅圖
逐點最佳化形狀圖並非本來就錯。首輪窗口中,它找回所有穩定參照態;其他求根方法補充部分不穩定結構,卻沒有改變穩定態結果。保留這個負面發現,比把每個新鞍點都稱為「漏掉的極小值」更有用。
較大載荷與相位比較把新亞穩定家族和較深能量家族分開,保留整體符號對稱,再用獨立低維根數對搜尋評分。最強的警告已經具體出現:已驗證的兩模態極小值,可以在高模態變成鞍點;細化後的事件也可能越過所選窗口邊界。這不是否定低維控制,而是釐清它證明的範圍。
這項研究的貢獻,是在同一個指定摺疊模型中,把問題和證據分開。最低已知能量、所有已回收極小值、被追蹤的 stationary branches,以及經物理驗證的轉換,是不同的地圖。可靠的計算會清楚告訴讀者,哪些地圖已經得到,哪些還需要下一個實驗。
參考文獻
- Farrell、Birkisson 與 Funke。Deflation techniques for finding distinct solutions of nonlinear partial differential equations(2015)。原始論文。
- Farrell、Beentjes 與 Birkisson。The computation of disconnected bifurcation diagrams(2016 預印本)。已核對版本。
- Farrell。Computing multiple solutions of systems of nonlinear equations with deflation(2026)。可取得書目及摘要,本文沒有將未能存取全文的細節當成已核對定理。出版紀錄。
- Kumar、Pichi 與 Rozza。Bifurcation curve detection with deflation for multiparametric PDEs(2026,第二版)。原始預印本。
- Xia、Farrell 與 Castro。Nonlinear bifurcation analysis of stiffener profiles via deflation techniques(2020)。出版論文。
- Medina、Farrell、Bertoldi 與 Rycroft。Navigating the landscape of nonlinear mechanical metamaterials for advanced programmability(2020)。出版論文。
- Bonthron、Pierce 與 Tubaldi。Programming stability and stiffness in two-dimensional multistable structures(2026)。出版論文。
- Su、Wang、Zhang、Zhao 與 Zheng。Improved High-Index Saddle Dynamics for Finding Saddle Points and Solution Landscape(2025)。出版論文。
- Pichi 與 Strazzullo。Deflation-based certified greedy algorithm and adaptivity for bifurcating nonlinear PDEs(2025)。其認證針對指定條件下的降階近似,並非無條件枚舉所有根。出版論文。
- Yin、Yu 與 Zhang。Searching the solution landscape by generalized high-index saddle dynamics(2021)。出版論文。