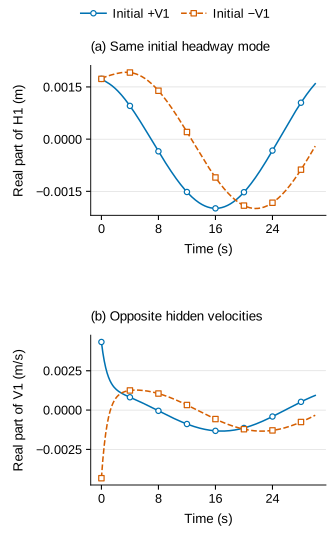
相同的當前車距,可以有不同的未來
如果速度資訊被藏起來,兩個看似相同的車距波可以往不同方向演化。但若在同質線性環路中同時保留車距與速度的第一模態,這組觀測本身便已經閉合,不需要額外的物理記憶。
本研究由這對正、負控制開始,再加入駕駛員反應率差異、觀測雜訊與有限振幅。完整模型提供可核對的真值,縮小模型則只看部分空間資訊或最近歷史。比較同時追蹤預測誤差、增長符號、臨界位置及模型成本。
有用的歷史,需要適當的解釋
異質條件下,有限歷史在不少設定中改善預測與符號判斷;同質含雜訊控制也有改善,顯示其中一部分效益可以來自估計與濾波。這兩個結果需要共同閱讀,不能把較好的分數直接稱為找回物理記憶。
非線性壓力測試另外揭示數值敏感性:某些小振幅失敗會隨求解精度改變,而代表性大振幅失敗在細化後仍存在。所有結果都屬於這個指定模型與資料設計,沒有真實交通部署主張。
閱讀《交通模型要記住甚麼?少看一些狀態,會否判錯穩定性?》,可查看完整雙語文章、十幅研究圖、解析推導及保留的失敗案例。
主要結果
- 同質線性模型的第一車距與速度 Fourier 配對已經閉合,精確聯合記憶核為零。
- 藏起速度或引入駕駛員差異,可產生可精確推導的隱藏狀態影響與記憶表示。
- 主比較完成 297 個參數設定及 23,463 個模型設定;歷史在不少異質與含雜訊條件下改善預測,但改善不等於辨認物理記憶。
- 固定反應率的組合後,駕駛員排列不改變完整線性頻譜,卻可以改變投影記憶與辨識難度。
- 部分長歷史模型會放大微小數值誤差;大振幅壓力測試亦保留持續的外推失敗。
限制
- 普通聯合 VAR 延遲係數不是經投影一致性辨識的精確 Mori–Zwanzig 核。
- 模型在每個參數與排列重新擬合,只驗證獨立初值,不宣稱跨參數泛化。
- 研究對象是均勻流的線性失穩與受控有限振幅測試,不是所有堵塞機制或真實道路成效。
- 四維 VAR(16) 具有 64 維增廣狀態,超過完整模型的 47 維,不能單靠輸出維度宣稱壓縮。
技術紀錄
詳細程式、計算、生成圖像及重現說明存放於私人技術工作區。公開文章只包含人工審閱的解讀與核准圖像,不會由同步程序改寫正文。
版本紀錄
2026-09-26 — 已按技術證據重新審閱繁體中文概覽。